Bahasa

Dapatkan sebut harga
Dapatkan sebut harga
 Rumah / Berita / Berita Industri / How Welding Robotic Arms, LSN Nut Conveyors, and FN Seam Welding Machines Build Smarter Production Lines
 2026.07.23
 Berita Industri
Definisi kimpalan mesin, dari segi praktikal, merujuk kepada proses penyambungan di mana peralatan mekanikal atau boleh atur cara mengawal arka, tekanan atau laluan jahitan dan bukannya seseorang yang memegang obor atau pistol dengan tangan. Pengendali menetapkan parameter sekali, mesin mengulanginya beribu-ribu kali, dan hasilnya adalah sendi yang kekuatan dan penampilannya tidak hanyut dari bahagian pertama hingga kesepuluh ribu. Ini berbeza daripada kimpalan manual, di mana keletihan, gegaran tangan, dan kelajuan perjalanan yang tidak konsisten mewujudkan variasi dari satu kimpalan ke kimpalan seterusnya.
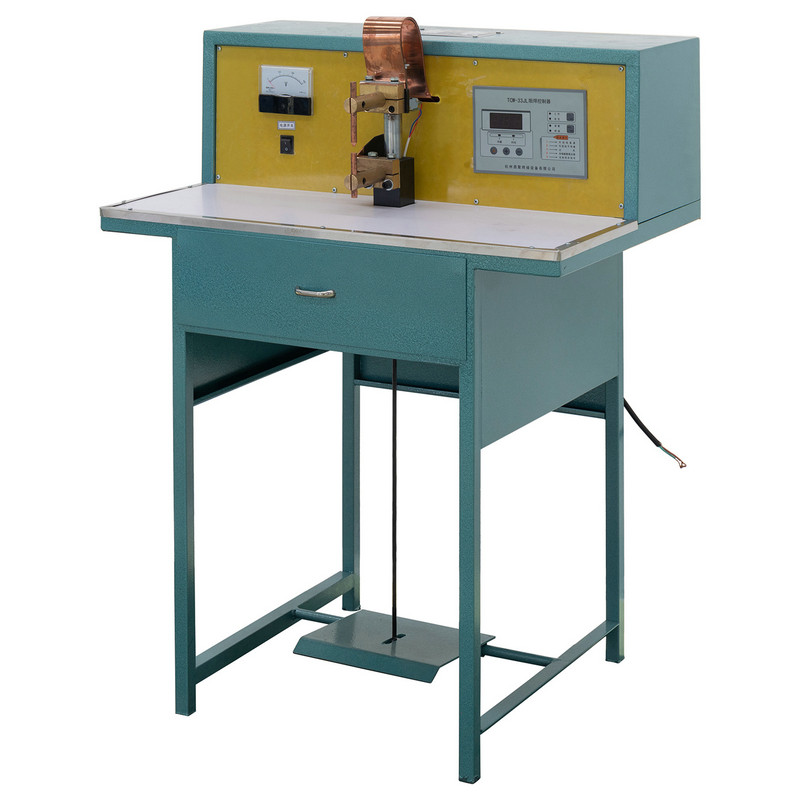
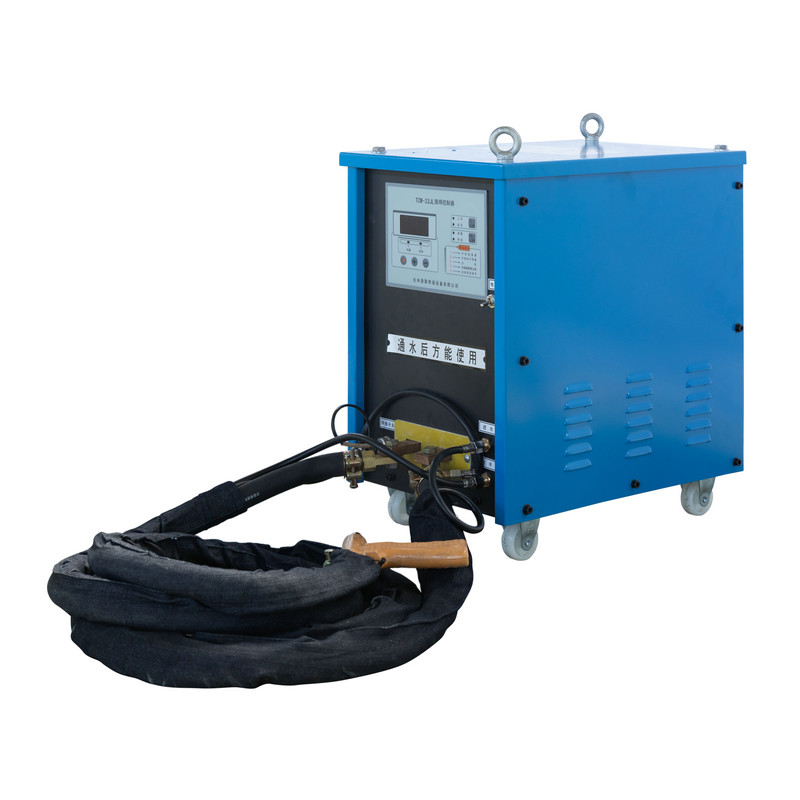
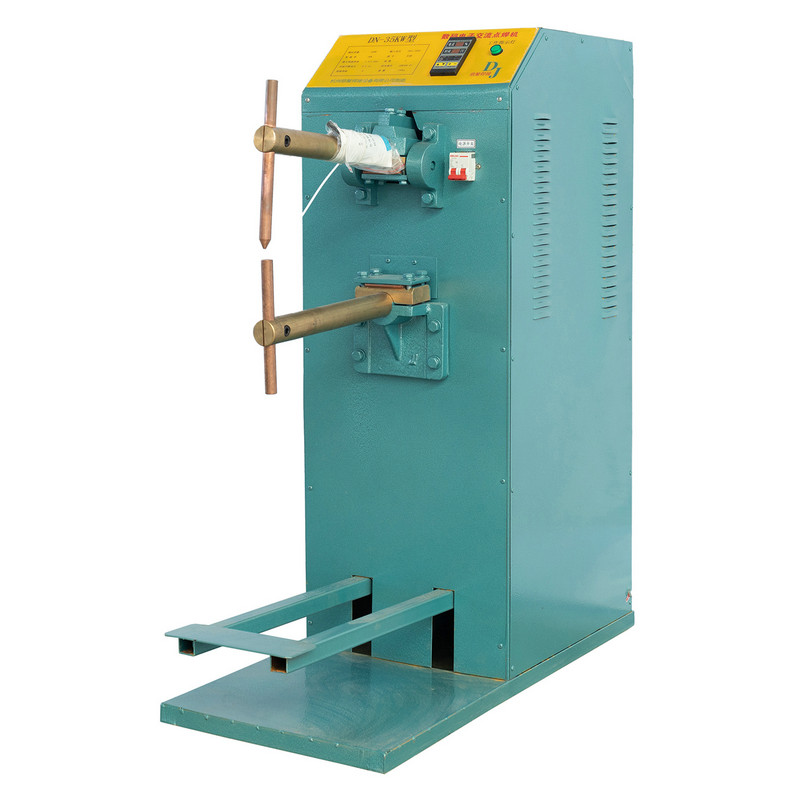
Dalam konteks kilang, kimpalan mesin biasanya muncul dalam tiga bentuk: arka robot atau sel kimpalan titik, pengimpal rintangan kedudukan tetap dan pengimpal jahitan berterusan. Masing-masing mempunyai peranan yang berbeza. A lengan robotik mengendalikan laluan sendi tiga dimensi yang kompleks. Rintangan atau pengimpal jahitan mengendalikan sambungan rata dan boleh berulang pada kelajuan tinggi. Sistem penghantar atau penyuap menyimpan perkakasan kecil, seperti kacang atau stud, bergerak ke kedudukannya tanpa pekerja mencapai lekapan dengan tangan. Apabila ketiga-tiga kategori ini digabungkan menjadi satu baris, kilang memperoleh tahap kebolehulangan yang tidak dapat dipadankan oleh stesen manual.
The lengan robot kimpalan ialah komponen yang kebanyakan orang gambarkan apabila mereka mendengar "kimpalan automatik." Ia ialah manipulator berbilang paksi yang membawa obor, pistol atau pemegang elektrod di sepanjang laluan yang diprogramkan, mengulangi gerakan yang sama dalam pecahan milimeter setiap kitaran. Tidak seperti kepala kimpalan tetap, lengan boleh mencapai sudut, condong ke sudut janggal, dan bertukar antara berbilang program kimpalan tanpa perkakas semula.

Sel kimpalan titik robotik biasanya dibenarkan apabila bahagian mempunyai lebih daripada segelintir kimpalan ulangan setiap kitaran, apabila geometri sambungan adalah tiga dimensi, atau apabila lokasi kimpalan sukar untuk seseorang capai secara konsisten sepanjang anjakan penuh. Bingkai kepingan logam, komponen casis, kurungan dan penutup adalah calon biasa kerana ia menggabungkan berbilang kimpalan pendek merentasi beberapa satah.
| Salah tanggapan | Realiti Praktikal |
|---|---|
| Lengan robotik hanya sesuai dengan pengeluaran volum tinggi | Sel dengan pertukaran program pantas juga menyokong kumpulan volum bercampur yang lebih rendah |
| Pengaturcaraan memerlukan jurutera yang berdedikasi setiap masa | Banyak yang mengajar loket dan alat pengaturcaraan luar talian membolehkan pengendali terlatih melaraskan laluan |
| Kimpalan robotik menghilangkan keperluan untuk pemeriksaan kualiti | Output yang konsisten masih memerlukan pemeriksaan dimensi dan visual berkala |
Pengendalian pengikat adalah langkah mudah untuk diabaikan, namun ia merupakan salah satu punca terhenti talian yang paling kerap dalam operasi pemasangan dan kimpalan. An penghantar kacang LSN menangani perkara ini dengan mengisih, mengorientasikan dan menghantar kacang melalui laluan berasaskan getaran atau trek supaya lengan robot, senapang nat kimpal atau stesen manual sentiasa menerima bahagian yang berorientasikan betul pada masa yang tepat ia diperlukan.

Penyumpan kacang automatik yang dibina di sekeliling trek penghantar biasanya melakukan empat kerja mengikut urutan: penyimpanan pukal, pengisihan orientasi, pemisahan bahagian tunggal dan penghantaran ke titik kimpalan. Oleh kerana langkah-langkah ini berlaku secara mekanikal, talian tidak bergantung pada pengendali yang memilih dan meletakkan perkakasan kecil secara manual, yang kedua-duanya perlahan dan merupakan sumber biasa bahagian yang terlepas atau dua suapan.
| Pemakanan Kacang Manual | Penghantaran Nut Fed penghantar |
|---|---|
| Operator memilih dan mengarahkan setiap kacang dengan tangan | Orientasi trek berlaku secara automatik sebelum penghantaran |
| Kadar suapan dihadkan oleh keletihan dan perhatian pengendali | Kadar suapan dipadankan dengan masa kitaran sel kimpalan |
| Risiko lebih tinggi untuk bahagian yang terlepas atau dua kali disuap | Penderia mengesahkan penghantaran sekeping sebelum setiap kitaran |
Apabila dipasangkan dengan lengan robot, penghantar pada dasarnya menjadi rantai bekalan lengan. Jika gerai penyuap, keseluruhan kitaran kimpalan hiliran terhenti dengannya, jadi kebolehpercayaan penyuap selalunya menjadi faktor penentu sama ada talian automatik mencapai sasaran keluaran hariannya.
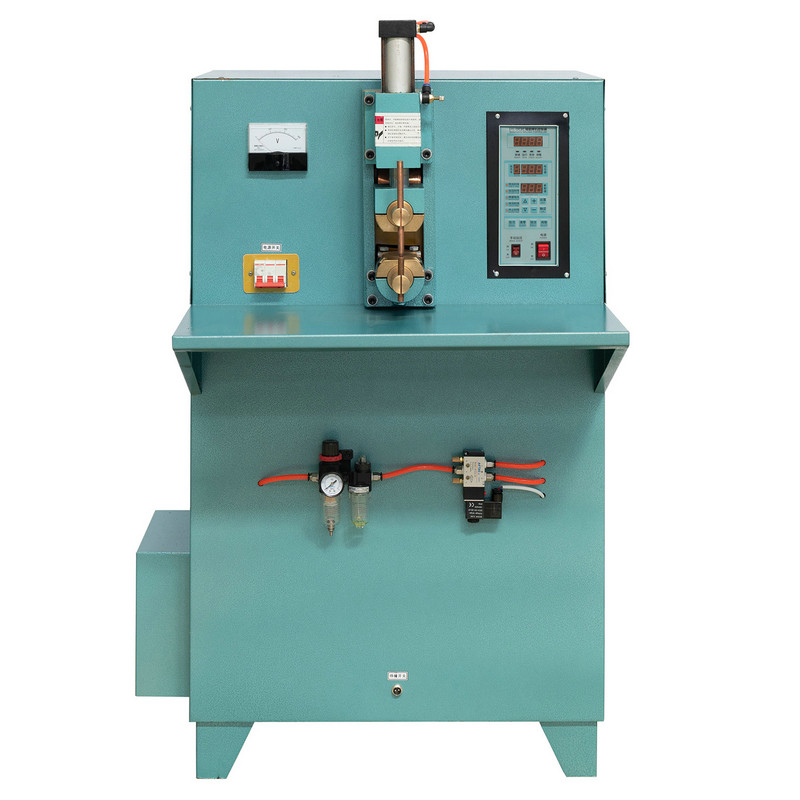
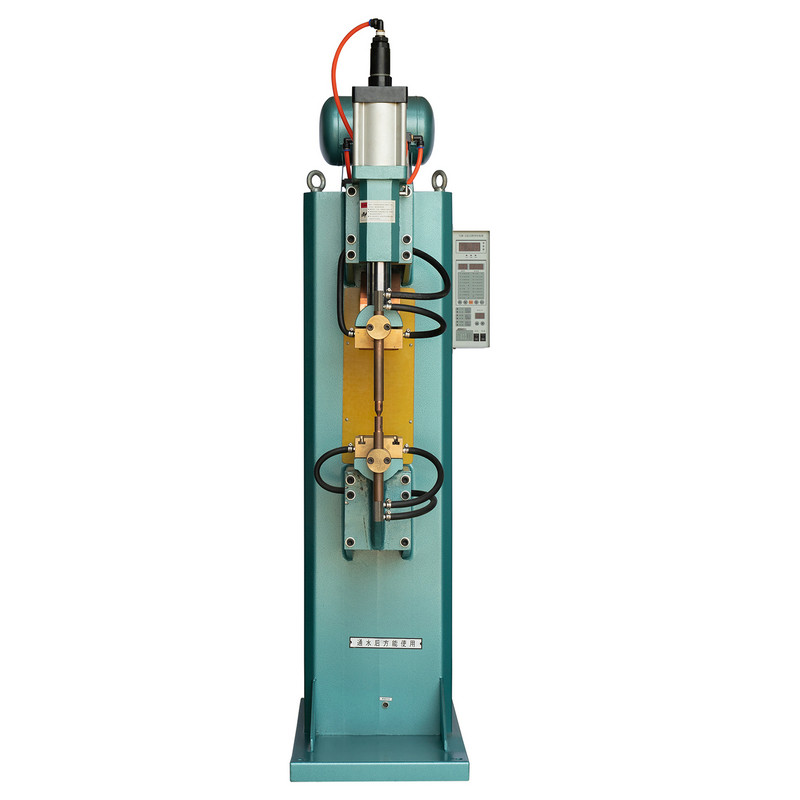
Di mana lengan robot dan penghantar nat mengendalikan diskret, titik demi titik, an Mesin kimpalan jahitan FN dibina untuk tugas yang berbeza: menghasilkan siri kimpalan rintangan yang berterusan dan bertindih di sepanjang garisan sambungan, membentuk jahitan yang ketat atau berterusan dari segi struktur. Ini adalah pendekatan standard untuk tangki, saluran, dram dan bahagian lain yang memerlukan tepi yang tertutup atau seragam dan bukannya satu siri kimpalan titik individu.

Mengawal berapa banyak pertindihan terbentuk antara nuget kimpalan berturut-turut di sepanjang jahitan.
Menentukan penembusan nugget dan membantu mengelakkan pengusiran pada tepi jahitan.
Mempengaruhi hayat dan ketekalan roda elektrod merentasi pengeluaran yang lama.
Kimpalan jahitan berterusan dinilai kurang oleh kekuatan kimpalan individu dan lebih banyak berdasarkan keseragaman merentasi panjang penuh sambungan. Jahitan dengan jarak nugget sekata dan tindihan yang konsisten menentang kebocoran dan kepekatan tekanan jauh lebih baik daripada jahitan dengan pic tidak sekata, walaupun titik individu terkuat dalam setiap jahitan adalah serupa.
Nilai gabungan ketiga-tiga jenis mesin ini dipaparkan dengan paling jelas apabila ia dipetakan sebagai satu aliran dan bukannya dianggap sebagai stesen berasingan. Sel bersepadu biasa mungkin memindahkan sebahagian daripada pementasan bahan mentah, melalui penghantaran pengikat, ke penyambung robot, dan akhirnya melalui kemasan dan pemeriksaan jahitan.
Stesen penyuap dan robotik biasanya merupakan dua titik yang patut dipantau dengan paling teliti, kerana gerai di salah satu gerai menghentikan segala-galanya di hilirnya. Kimpalan jahitan dan stesen semakan kualiti cenderung untuk berjalan pada kitaran yang lebih mantap setelah membekalkan bekalan bahagian bercantum yang konsisten.
Jadual di bawah menggambarkan corak umum yang dilaporkan merentas talian kimpalan rintangan automatik dan bukannya mana-mana kemudahan tunggal, dan dimaksudkan sebagai rujukan perancangan dan bukannya jaminan.
| Kaedah | Jenis Sendi Biasa | Kelantangan Paling Sesuai | Penglibatan Operator |
|---|---|---|---|
| Arka manual atau kimpalan titik | Jahitan titik atau pendek | Rendah hingga sederhana | Berterusan, hands on |
| robotik arm welding cell | Berbilang titik, laluan 3D | Sederhana hingga tinggi | Memuatkan, memantau, menukar |
| Jahitan berterusan welding machine | Jahitan yang panjang dan seragam | Bahagian tinggi, ulangi | Persediaan dan pemeriksaan berkala |
Automasi Kilang Kimpalan Talian Kimpalan Rintangan Automatik robotik Spot Welding Cell
Peralatan kimpalan automatik memperoleh kembali kosnya melalui masa operasi, bukan hanya kelajuan kitaran mentah. Talian yang berjalan laju tetapi berhenti dua kali pergeseran untuk penyuap tersekat atau elektrod yang tidak sejajar akan berprestasi rendah pada talian yang perlahan sedikit yang berjalan tanpa gangguan. Tiga tabiat cenderung memisahkan garis yang boleh dipercayai daripada yang tidak boleh dipercayai.
Latihan juga penting seperti perkakasan itu sendiri. Operator yang memahami sebab penyuap tersekat atau sebab padang kimpalan jahitan hanyut boleh membetulkan isu kecil sebelum ia meningkat kepada hentian penuh, yang memastikan talian kimpalan automatik lebih dekat dengan output yang direka bentuk sepanjang tahun pengeluaran penuh.
Lengan robot menggerakkan obor atau pistol di sepanjang laluan yang diprogramkan merentasi berbilang paksi, yang sesuai dengan sambungan kompleks atau tiga dimensi. Pengimpal rintangan tetap menggunakan tekanan dan arus pada titik set atau sepanjang laluan jahitan tetap, yang sesuai dengan sambungan rata dan boleh berulang pada kelajuan tinggi.
Peletakan manual adalah lebih perlahan, lebih terdedah kepada bahagian yang terlepas atau disuap dua kali, dan dihadkan oleh keletihan pengendali semasa syif. Pengumpan berasaskan penghantar mengekalkan kadar suapan yang konsisten dipadankan dengan kitaran kimpalan dan mengurangkan kemungkinan salah suapan.
Kimpalan jahitan berterusan menghasilkan nuget kimpalan bertindih yang membentuk jahitan yang seragam, selalunya tahan bocor, manakala kimpalan titik individu meninggalkan jurang antara sambungan. Kimpalan jahitan lebih disukai di mana pengedap atau kekuatan struktur berterusan lebih penting daripada kekuatan sendi terpencil.
Kesesakan penyuap dan hanyut kedudukan robot adalah dua punca paling biasa yang dilaporkan merentasi talian automatik. Kedua-duanya biasanya ditangani melalui selang pemeriksaan berjadual dan bukannya pembaikan reaktif selepas pemberhentian.
Ya, dengan syarat sel menyokong pertukaran program pantas antara nombor bahagian. Ini lebih bergantung pada pengaturcaraan dan fleksibiliti lekapan daripada perkakasan lengan robot itu sendiri.
Produk yang disyorkan
Produk
Maklumat hubungan.
+86-152-5712-5882
Fax: +86-563-2269966
No. 21 Jalan Guangping, Zon Pembangunan Ekonomi Guangde, Guangde City, Wilayah Anhui
Kod QR